schema · evergreen
MuJoCo XOX tezgâhı
Hashtag'in 195 gösteriminden FK ile tahta pozu: ızgara adımı tam 80 mm. Oyun videosu, etkileşimli pencere.
Görüş politikası simde çalıştırılamaz, kamera görüntüsü yok. Ama simülasyon
iki şey için işe yaradı: Hashtag Robotics'in tezgâhını görmek ve yörüngeleri
kontrol etmek. Kod so101/sim_check/xox_*.py, üst repodaki .venv
(mujoco 3.12).
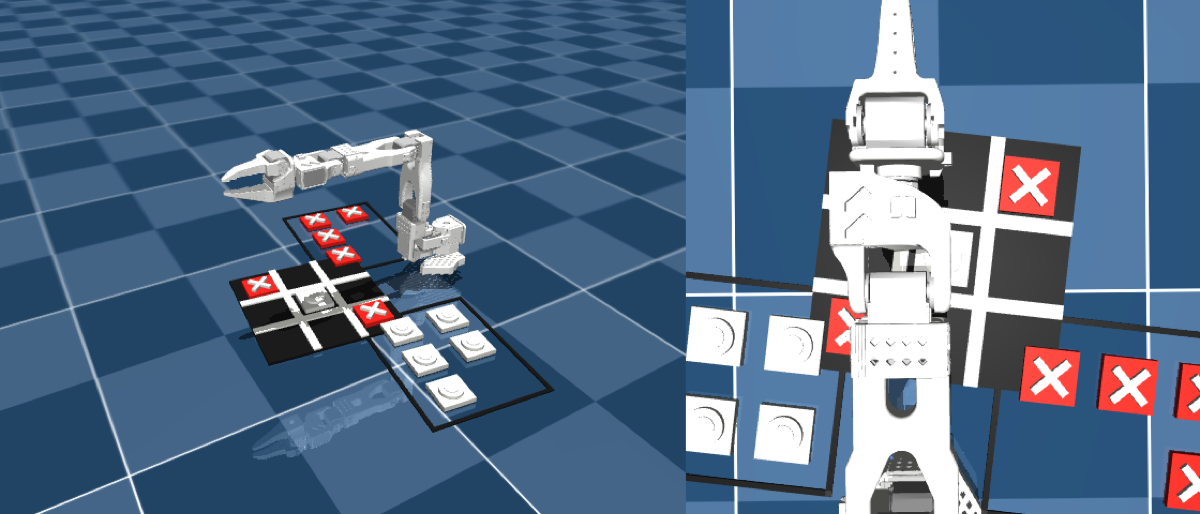
Tezgâh nasıl bulundu
Satıcı ölçülü fikstür çizimi yayımlamamış. Onun yerine 195 gösterimin eklem kayıtları (sadece parquet, 8 MB, video yok) indirildi; her bölümde gripper'ın kapandığı ve açıldığı kare ileri kinematikle uç nokta konumuna çevrildi. Bırakma noktaları hücreye göre ortalandı, üstüne 3×3 ızgara oturtuldu.
80,0 mm
ızgara adımı (tasarım 80)Kalibrasyon satıcının değil bizim follower'ınki; adımın tam tutması dönüşümün yeterince doğru olduğunu gösterdi. Taşlar mocap gövde: gripper kapanınca çene ucuna yapışır, açılınca komuttaki hücreye oturur (kayıtlar doğrulanmış başarılı yerleştirmeler; ham bırakma noktası hücreden 10–50 mm sapıyor).
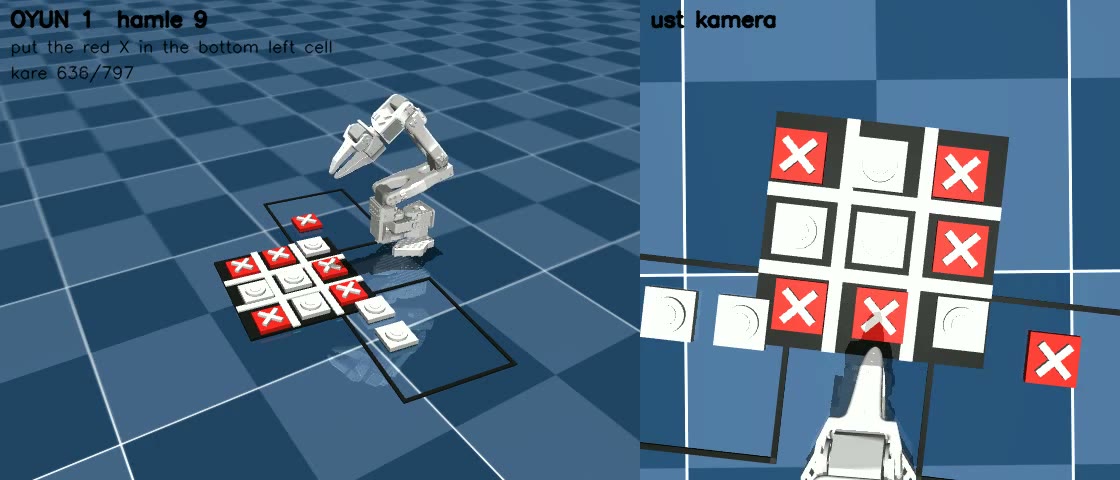
Arayüz
- Pencere:
mjpython sim_check/xox_sim.py --viewer - Tuşlar: 1–9 hücre (numpad düzeni), X/O taş; oynat Enter, oyun 1'in sıradaki hamlesi G, sıfırla R
- Video:
--game 1 --out outputs/sim_check/xox_game1.mp4